6-2. AGV・AMR地板環境及自動化倉庫設計
本頁面是關於導入AGV/AMR等自動搬運機器人時所要求的人車分道・通道標準、地板平整度規格(F-number等)、地板要件・修補方法、不中斷營運施工程序,以及改建每平方公尺單價的解說指南。
1. 導入自動搬運機器人(AGV/AMR)時的地板結構・平滑度要件
為了讓AGV(無人搬運車)或AMR(自主移動機器人)能順暢行駛,比一般倉庫更高精度的地板環境是不可或缺的。為了防止機器蛇行、翻覆、感測器讀取錯誤,所被要求的主要要件如下。
1.1 地板的平滑度(Leveling・Flatness)
這是最直接關係到機器人行駛精度與穩定性的要素。如果有傾斜或凹凸不平,會引起行駛路線偏移、貨物倒塌,甚至無法行駛。
- 整體傾斜(坡度): 雖然取決於機器規格,但一般會以0.2%〜0.5%以下(前進10公尺高低差在2公分以內)為標準。在進行高層堆疊、對應高層料架的AGV,需要更嚴格的水平精度。
- 局部的凹凸・起伏(Wave): 越來越多的情況會要求使用表示每3公尺〜4公尺間距水平度的指標(美國規格的 Ff/FL值或英國TR34規格等),來達到「超平坦地坪(Super flat floor)」等級的表面處理。
- 高低差・接縫(伸縮縫等): 電梯前或區域邊界的高低差必須控制在2mm〜3mm以下,接縫(伸縮縫等)則必須透過倒角或樹脂填充來填平使其平滑。
1.2 地板表面處理・塗膜特性
必須考量光學感測器或輪胎行駛特性的表面處理。
- 耐磨損性・防塵性: 由於機器人會在同一條路線上高速來回行駛,因此容易因磨損產生粉塵(灰塵)的環境是不行的。會使用不易剝落的環氧樹脂系或聚氨酯系塗裝,或是硬化劑(Hardener)表面處理。
- 摩擦係數(防滑性): 為了防止緊急煞車或轉彎時打滑,需要具備足夠抓地力的地板表面處理。
- 光澤度・反射率: 如果是使用攝影機或LiDAR辨識地面QR碼・標記・自我位置的類型(如AMR等),地面極度的光澤・反射會導致感測器誤作動,因此建議採用消光(霧面)處理。
1.3 耐重及靜電對策
自動化機器的特徵是「強大的荷重會集中施加在單一車輪上」。
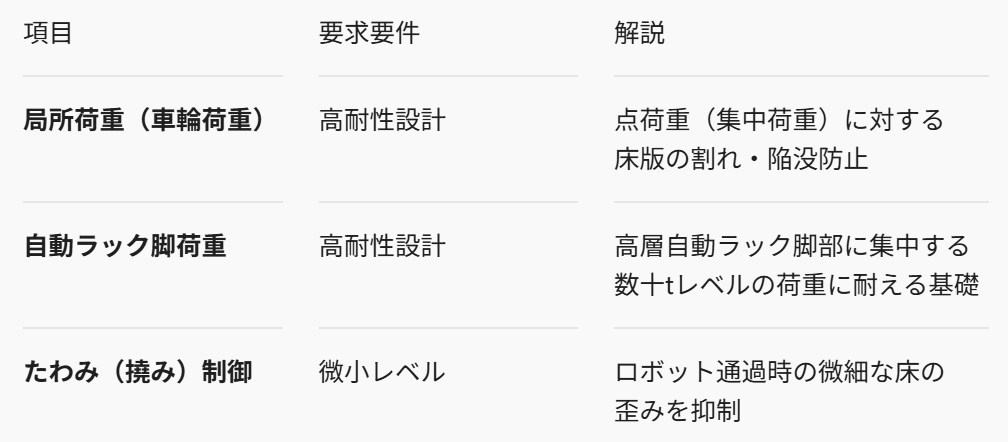
此外,為了防止對作為精密機器的AGV/AMR本體,或是搭載的IC機板造成影響,會被要求施工能導除靜電的「防靜電地板(導電性地板)」。
2. 地板平整度規格(F-number)與國際標準
在導入AMR(自主移動機器人)或VNA(窄道式堆高機)、立體自動倉儲時,地板的「平整度(無凹凸)」與「水平度(無傾斜)」是左右系統運作率的最重要規格。
2.1 代表地板品質的2大國際規格
取代過去「用3公尺直尺測量縫隙在〇mm以下」這種模糊的檢查方法,在自動化倉庫中,以定量數值來管理的國際規格(ASTM F-number等)已成為標準。
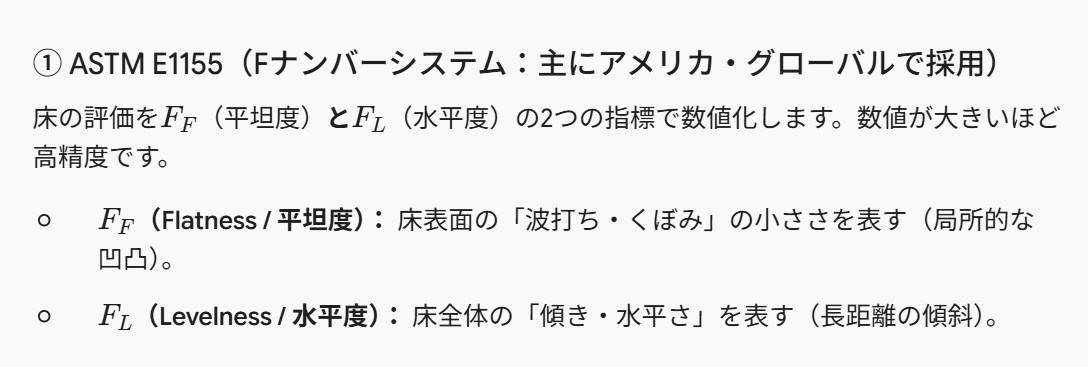
2.2 依物料搬運(Material handling)設備機器人區分的要求水平精度標準
根據所導入的物料搬運設備類型,所要求的等級會明確劃分。
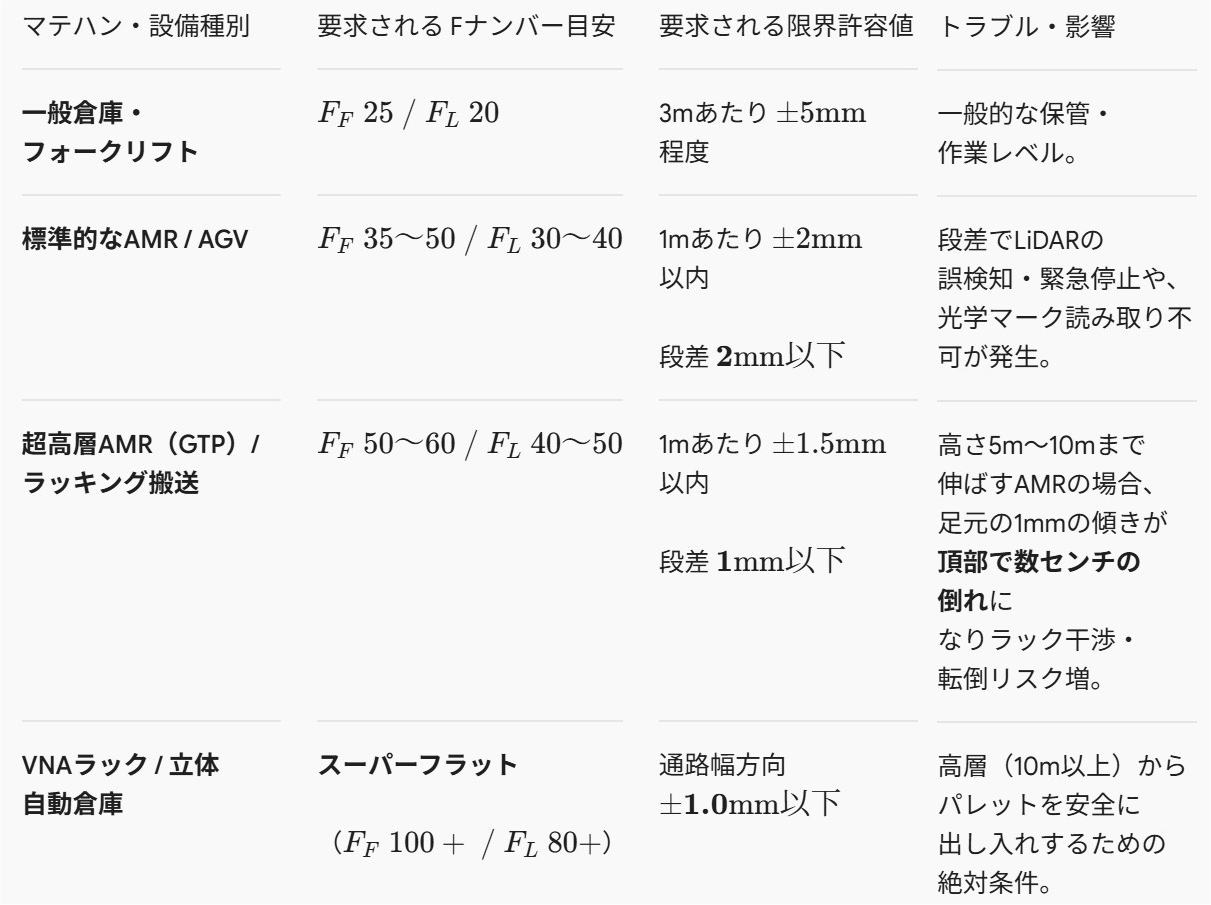
2.3 實現超平坦地坪的施工技術
一般的混凝土澆置無法達到 $F_F\ 100$ 等級的平整度。會使用以下特殊技術。
- 雷射整平機(附自動水平調整的澆置機 Laser screed): 透過電腦控制刮板(Screed),一邊持續接收雷射發射器的基準高度,在混凝土澆置階段就將表面處理到極限平坦。
- 面層施工(自流平高流動性材料 Topping): 在混凝土上方,薄塗一層流動性極高的高強度水泥系自流平材料來形成平滑面。
- 研磨處理(鑽石研磨 Diamond grinding): 在現有倉庫或新建施工後,僅針對VNA車輪的行駛軌道(走道 Aisle)部分,使用專用研磨設備以公釐為單位進行削磨,打造出完美的平坦面。
2.4 設計・施工時的注意事項
- 接縫(混凝土伸縮縫)的高低差: 混凝土因乾燥收縮會導致接縫處翹起(捲曲現象 Curling),產生1〜3mm的微小高低差。因為這會造成AMR車輪衝擊或感測器誤作動,所以「排除裝飾性接縫」與「在切割縫填入耐重環氧樹脂」是不可或缺的。
- 防止隨時間老化下陷(不均勻沉降): 如果因為地層下陷導致整個地板傾斜,$F_L$ 值會顯著惡化。自動化倉庫區域需要結構設計,不能採用直接基礎,而是必須將樁基礎(支持樁)堅固地打到樓板正下方。
3. 現有倉庫地板的改建・修補方法
在將現有倉庫的地板改建成對應AGV・AMR時,如果全面重新澆置會耗費龐大的成本與工期,因此一般會根據「目前地板的狀態(高低差・傾斜・損傷)」,結合局部修補或薄層改建。
3.1 具體的改建・修補程序
- 接縫・裂縫・高低差的修補(局部修補): 使用鑽石切割機或拋光機將高低差部分削平,整理至平坦。在會伸縮的接縫或裂縫中,填入環氧樹脂或聚氨酯樹脂系的填充材,並研磨平坦。
- 地板水平校正(不平整調整・整平 Leveling): 倒入可薄塗約3mm〜10mm的高強度高耐磨損性自流平材料,靠自身重量形成水平面,或是將混凝土表面進行研磨(Polishing)處理。
-
表面塗層・賦予功能(塗裝地板工法): 為了防止車輪磨損產生粉塵或防範感測器誤作動,進行表面塗裝。
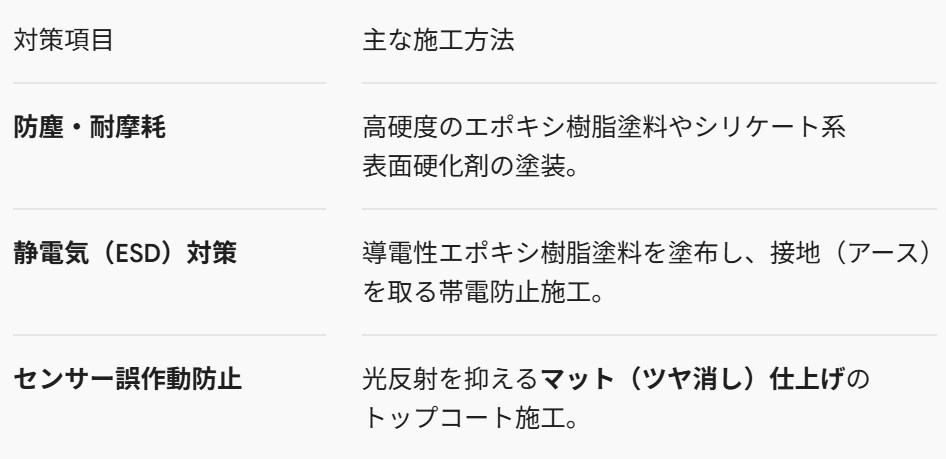
- 對位用標記(導引對策): 在地面貼上磁條,或設置・印刷QR碼・位置辨識標記,並在上方施作耐磨損用的透明保護塗層。
4. 人車分道・安全通道的設計標準(ISO 3691-4 / JIS B 8431)
在AGV(無人搬運車)或AMR(自主移動機器人)與作業員在同一區域活動的「共存型倉庫」中,會被要求基於國際安全標準(ISO 3691-4)或日本產業標準(JIS B 8431)的人車分道以及通道設計標準。
4.1 通道寬度與安全隔離距離(間隙 Clearance)
| 行駛區域的種類 | 所需的間隙 / 通道寬度 | 規格・設計上的重點 |
|---|---|---|
| 專用行駛路線(禁止作業員進入) | 車輛寬度 + 左右各 0.5m 以上 | 用實體柵欄或連鎖(Interlock)門阻斷作業員突發性的進入。 |
| 共存行駛路線(與人共存・低速) | 車輛寬度 + 左右各 0.5m 以上(建議 0.8m) | 無法取得0.5m以上間隙的狹小處會被視為「危險區域」,強制規定必須減速・暫停。 |
| 人車共用通道(對向・會車) | 車寬(機器人) + 人員寬度(1.0m) + 1.0m 以上 | 機器人與作業員會車的主要通道,最少必須確保2.5m〜3.0m的寬度。 |
4.2 AGV與AMR在設計理念上的差異
由於AGV與AMR的行駛方式與閃避行為不同,因此必須區分安全通道的設計理念。
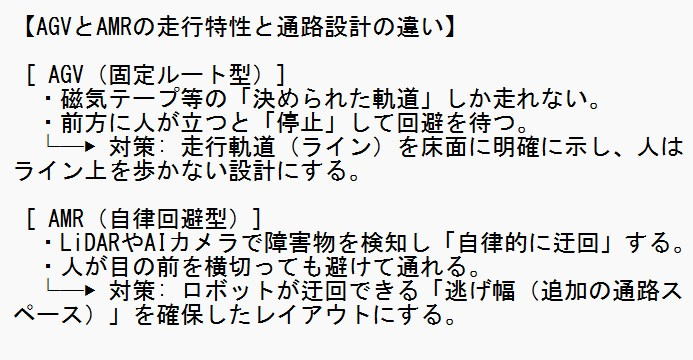
4.3 安全區域劃分(4個區域)與現場安全設備
- 專用領域(Exclusive Zone): 高速行駛AGV等。用附連鎖裝置的柵欄圍起,進入時緊急停止。
- 共存領域(Operating Zone): AMR或低速AGV(標準:時速4km/h以下)。LiDAR・安全掃描儀・E-STOP為必須。
- 作業領域(Working Zone): 進行揀貨或移載的區域。實施確認完全停止的程序控制(Sequence control)。
- 行人專用領域(Pedestrian Zone): 完全禁止機器人進入的作業員專用區域。
現場的軟體・設備對策: 結合使用低反射標線進行地面標記、用投影機進行「地面圖形投影」、在通道沿線設置緊急停止開關(E-STOP)等。
5. 「不中斷營運施工(邊營業邊施工)」的程序・注意事項以及施工費用行情
在不停止現有倉庫營業的情況下,以「不中斷營運施工(局部施工・夜間施工)」進行AGV地板改建時,維持營運產線與施工伴隨的粉塵・異味對策是最大的關鍵。
5.1 不中斷營運施工的標準程序與注意事項
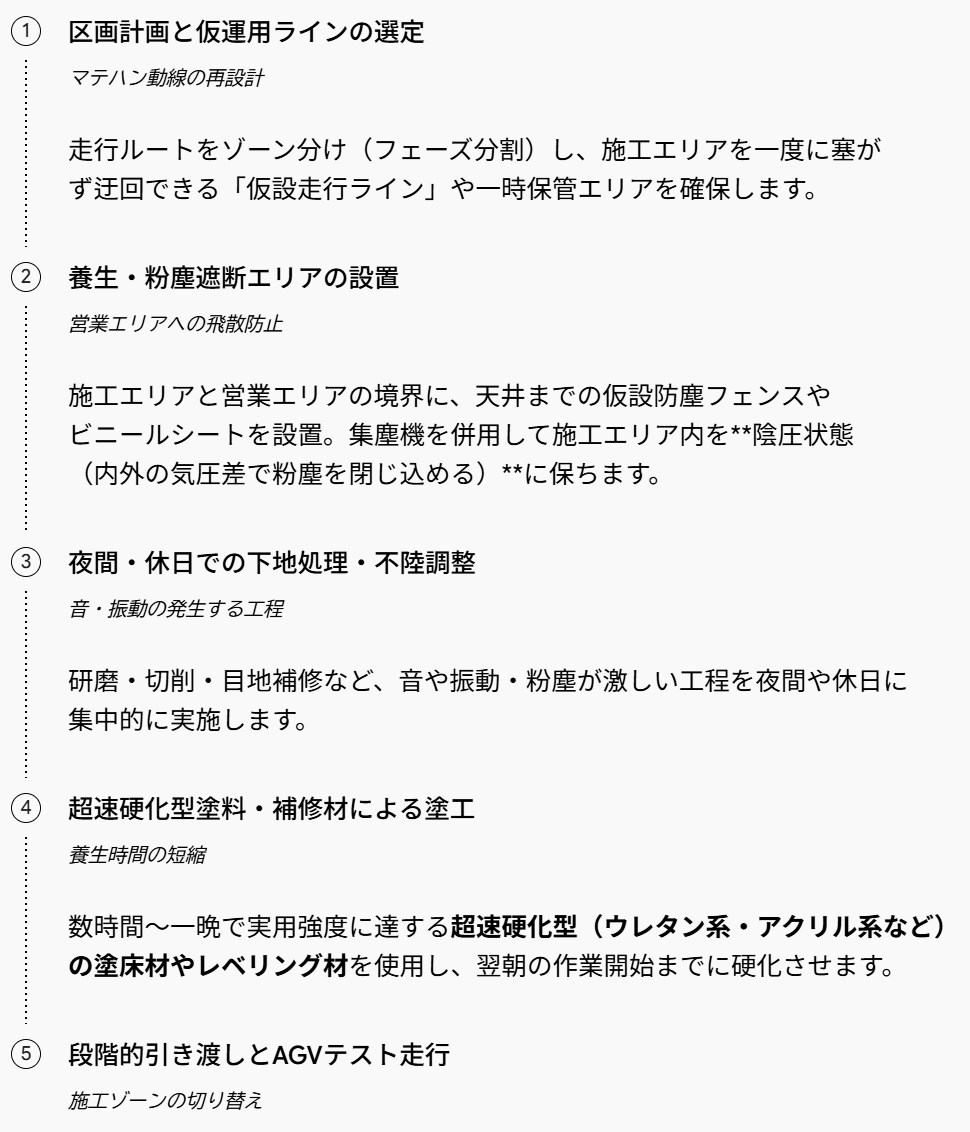
- 異味對策: 為了防止氣味轉移到保管商品(食品・化妝品等)上,必須選用低氣味・水性塗料或不含VOC的材料。
- 噪音對策: 針對地板研磨時的研磨機噪音,實施關閉鐵捲門遮蔽或通知附近鄰居。
- 接縫處理: 將分次施工交界處的高低差微研磨至2mm以下使其平坦。
- 重新建置地圖(Re-mapping): 由於設置防護布幕等可能會導致SLAM(同步定位與地圖建置)偏移,因此需留意地標管理。
5.2 依工程・規格區分的每平方公尺單價行情(費用參考)
這是支援AGV・AMR行駛的塗裝地板改建工程費用行情。
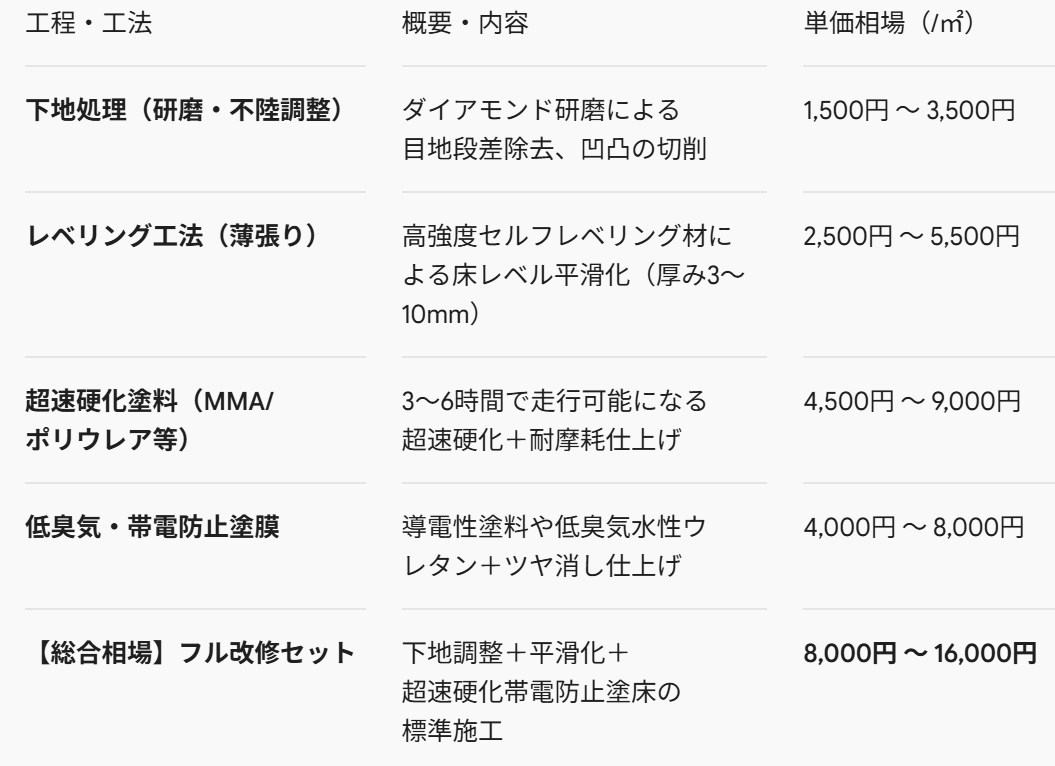
導致單價變動的主要要件(加算因素):
- 施工面積的規模: 300平方公尺以下的小區塊或分次施工,會因為基本費用設定或加收費用,導致單價變成1.3〜1.5倍。
- 夜間・假日施工加成: 會在施工單價上產生增加20%〜30%的人事費加成。
- 現有地板的損傷程度: 如果需要注入修補裂縫,或是全面剝除舊塗料,費用將會增加。
- AGV導引用標記處理: 會產生設置QR碼、埋入磁條、標線保護透明塗層等額外加工(另外估價)。