6-2.AGV・AMR床環境および自動化倉庫設計
本ページは、AGV/AMR等の自動搬送ロボット導入時に求められる歩車分離・通路基準、床の平坦度規格(Fナンバー等)、床要件・補修方法、居ながら施工手順、および改修平米単価に関する説明。
1. 自動搬送ロボット(AGV/AMR)導入時の床構造・平滑度要件
AGV(無人搬送車)やAMR(自律走行搬送ロボット)を円滑に走行させるためには、一般的な倉庫以上に高精度な床環境が不可欠です。機器の蛇行、転倒、センサーの読み取りエラーを防ぐために求められる主な要件は以下の通りです。
1.1 床の平滑度(レベリング・フラットネス)
ロボットの走行精度や安定性に最も直結する要素です。傾斜や凹凸があると、走行ルートのズレや荷崩れ、走行不能を引き起こします。
- 全体傾斜(こう配): 機器の仕様によりますが、一般に0.2%〜0.5%以下(10m進んで2cm以内の高低差)が目安となります。高段積みを行う高層ラック対応AGVではさらに厳しい水平精度が必要です。
- 局所的な凹凸・ウエーブ: 3m〜4m間隔の水平度を表す指標(米国規格の Ff/FL値や英国TR34規格など)を用いて「スーパーフラットフロア」レベルの仕上げが要求されるケースが増えています。
- 段差・継ぎ目(目地): エレベーター前やエリアの境界にある段差は2mm〜3mm以下に抑制し、目地(エキスパンションジョイント等)は面取りや樹脂充填で平滑に埋める必要があります。
1.2 床の表面仕上げ・塗膜特性
光学センサーやタイヤの走行特性に配慮した表面仕上げが求められます。
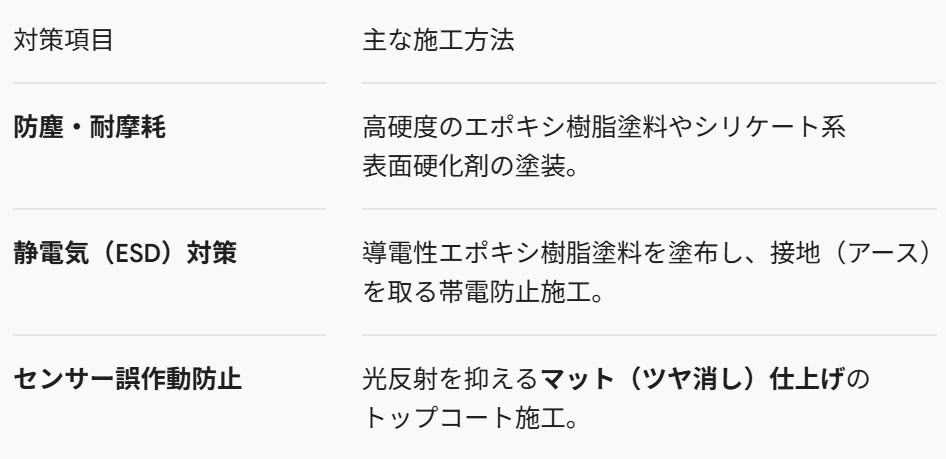
- 耐摩耗性・防塵性: ロボットが同一ルートを高速で往復するため、摩耗による粉塵(ホコリ)が発生しやすい環境はNGです。塗膜剥がれに強いエポキシ系やポリウレタン系塗装、硬化材(ハードナー)仕上げが用いられます。
- 摩擦係数(滑りやすさ): 急停止や旋回時のスリップを防ぐため、十分なグリップ力を備えた床仕上げが必要です。
- 光沢度・反射率: カメラやLiDARで床面のQRコード・マーカー・自己位置を認識するタイプ(AMRなど)の場合、床面の極端な光沢・反射がセンサーの誤作動を招くため、マット仕上げ(ツヤ消し)が推奨されます。
1.3 耐荷重および静電気対策
自動化機器は「車輪1輪あたりに集中して強い荷重がかかる」という特徴があります。
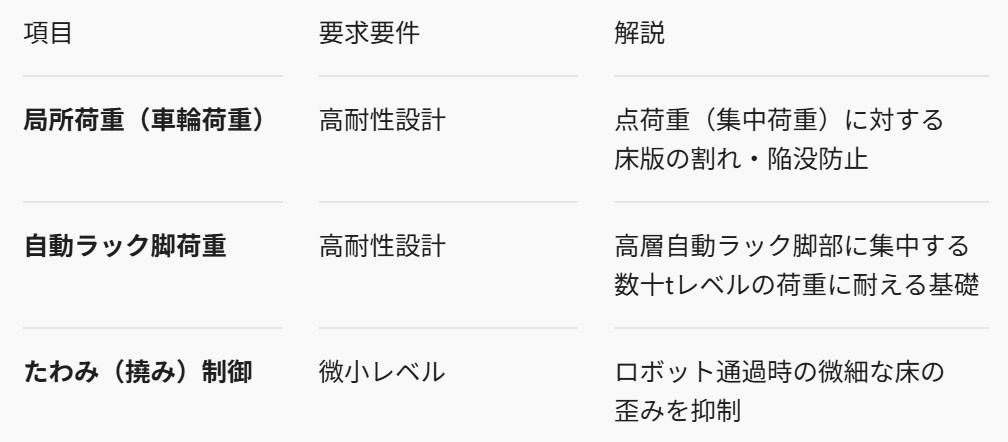
また、精密機械であるAGV/AMR本体や、搭載されたIC基板への影響を防ぐため、静電気を逃がす「帯電防止床(導電性床)」の施工が求められます。
2. 床の平坦度規格(Fナンバー)と国際基準
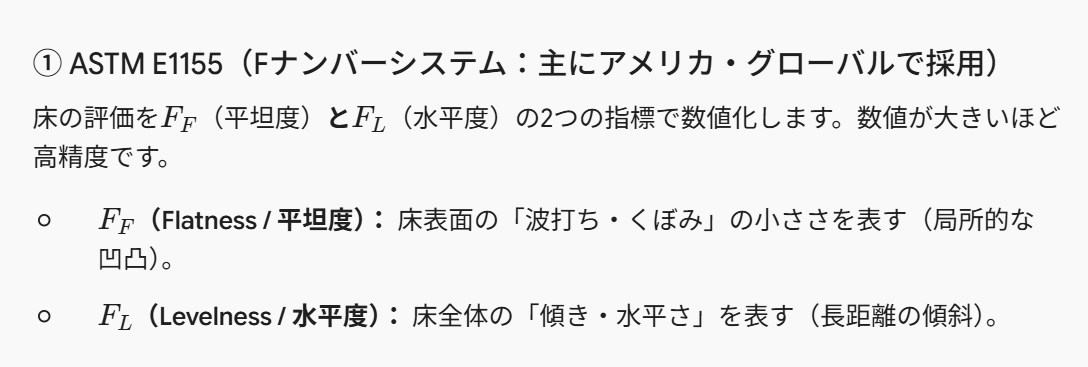
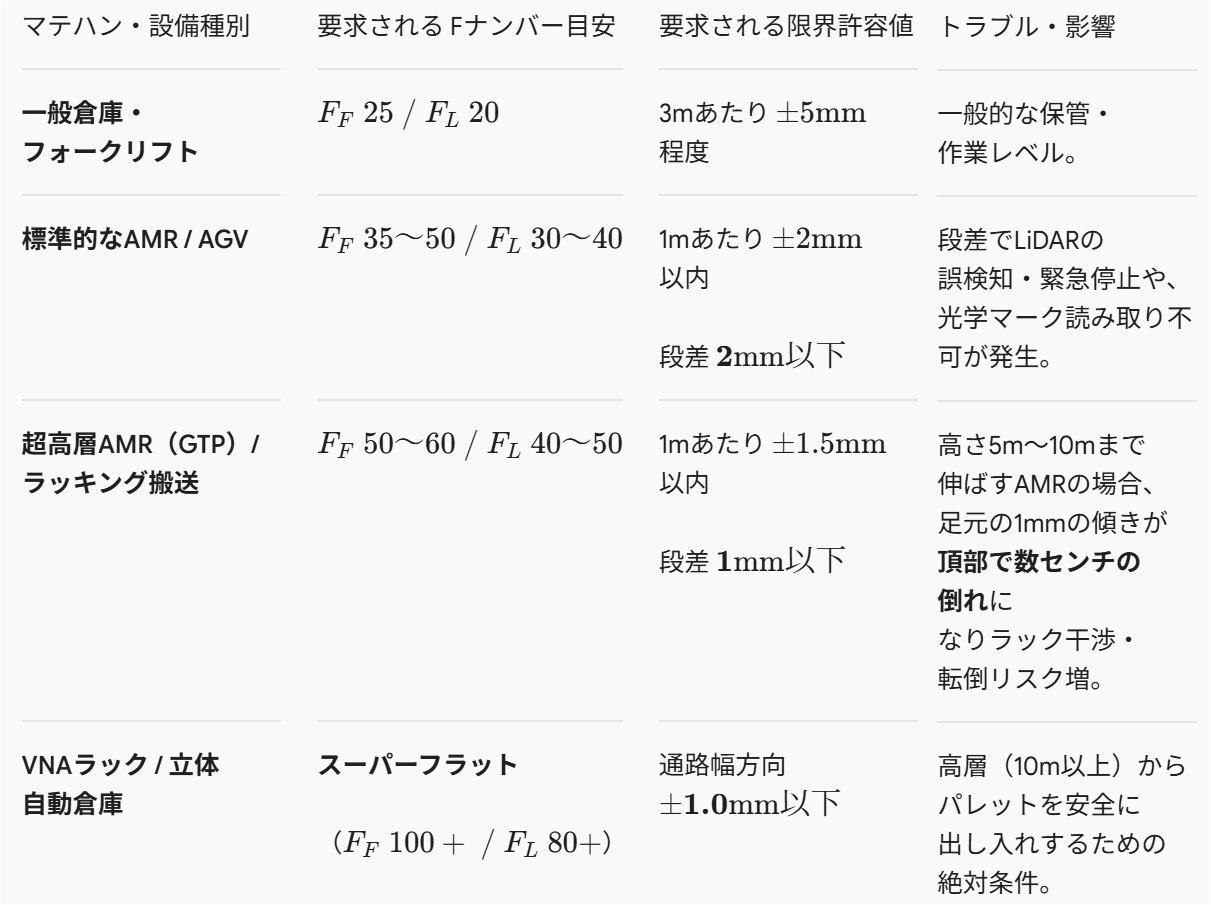
AMR(自律走行搬送ロボット)やVNA(極狭通路用フォークリフト)、立体自動倉庫を導入する際、床の「平坦度(凹凸のなさ)」と「水平度(傾きのなさ)」はシステムの稼働率を左右する最重要仕様です。
2.1 床の品質を表す2大国際規格
従来の「3m直線定規で隙間〇mm以下」という曖昧な検査法に代わり、自動化倉庫では定量的数値で管理する国際規格(ASTM Fナンバー等)が標準となっています。
2.2 マテハン・ロボット別の要求水平精度基準
導入するマテハン機器のタイプに応じて、求められるレベルが明確に分かれます。
2.3 スーパーフラットフロア(超平坦床)を実現する施工技術
一般的なコンクリート打設では $F_F\ 100$ クラスの平坦度は出せません。以下の特殊技術が用いられます。
- レーザーサーフェーサー(自動レベル調整付き打設機): レーザー照射器で基準高さを常時受信しながらスクリード(均し板)をコンピュータ制御し、コンクリート打設段階で極限まで平坦に仕上げます。
- トッピング施工(自己流動性ハイフレベリング材): コンクリートの上に、非常に流動性の高い高強度セメント系セルフレベリング材を薄塗りして平滑面を形成します。
- 研磨仕上げ(ダイヤモンドグラインディング): 既存倉庫や新築施工後、VNA車輪の走行軌道(アイル)部分だけを専用の研磨機器でミリ単位削り取り、完璧なフラット面を作り出します。
2.4 設計・施工時の注意点
- 目地(コンクリート伸縮目地)の段差: コンクリートの乾燥収縮によって目地部分が跳ね上がり(カール現象)、1〜3mmの微細な段差が生じます。AMR車輪のショックやセンサー誤作動の原因になるため、「装飾目地の排除」や「カッター目地の耐荷重エポキシ充填」が不可欠です。
- 経年沈下(不同沈下)の防止: 地盤沈下によって床全体が傾くと $F_L$ 値が著しく悪化します。自動倉庫エリアは直接基礎ではなく杭基礎(支持杭)を床スラブ直下まで強固に打つ構造設計が必要です。
3. 既存倉庫床の改修・補修方法
既存倉庫の床をAGV・AMR対応に改修する場合、全面打ち替えを行うと莫大なコストと工期がかかるため、「現在の床の状態(段差・傾斜・傷)」に応じて部分的な補修や薄層改修を組み合わせるのが一般的です。
3.1 具体的な改修・補修手順
- 目地・ひび割れ・段差の補修(部分補修): 段差部分をダイヤモンドカッターやポリッシャーで削り、フラットに整えます。伸縮する目地や割れ目には、エポキシ樹脂やウレタン樹脂系の中詰材を充填し、平坦に研磨します。
- 床レベルの補正(不陸調整・レベリング): 3mm〜10mm程度の薄塗りが可能な高強度高耐摩耗性のセルフレベリング材を流し込んで自重で水平面を作るか、コンクリート表面を研磨(ポリッシング)仕上げします。
- 表面コーティング・機能付与(塗床工法): 車輪摩耗による粉塵防止やセンサー誤作動対策のために仕上げ塗装を行います。
- アライメント用マーキング(誘導対策): 床面に磁気テープ貼付やQRコード・位置認識マーカーを設置・印刷し、その上から耐摩耗用の透明保護コーティングを施工します。
4. 歩車分離・安全通路の設計基準(ISO 3691-4 / JIS B 8431)
AGV(無人搬送車)やAMR(自律走行搬送ロボット)と作業員が同じエリアで動く「共存型倉庫」では、国際安全規格(ISO 3691-4)や日本産業規格(JIS B 8431)を踏まえた歩車分離および通路設計の基準が求められます。
4.1 通路幅と安全離隔距離(クリアランス)
| 走行エリアの種別 | 必要とされるクリアランス / 通路幅 | 規格・設計上のポイント |
|---|---|---|
| 専用走行路(作業員進入禁止) | 車両幅 + 左右各 0.5m 以上 | 物理フェンスやインターロック扉で作業員の突発的な立ち入りを遮断。 |
| 共存走行路(人と共存・低速) | 車両幅 + 左右各 0.5m 以上(推奨 0.8m) | 0.5m以上のクリアランスが取れない狭小部は「危険領域」とみなされ、減速・一時停止を義務付け。 |
| 歩車兼用通路(対面・すれ違い) | 車幅(ロボット) + 人員幅(1.0m) + 1.0m 以上 | ロボットと作業員がすれ違うメイン通路は、最低でも2.5m〜3.0m幅を確保。 |
4.2 AGVとAMRにおける設計思想の違い
AGVとAMRでは走行方式や回避行動が異なるため、安全通路の設計思想を分ける必要があります。
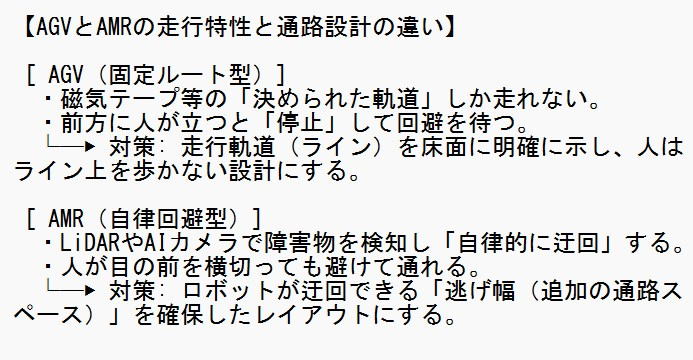
4.3 安全エリア区画(4ゾーン)と現場安全設備
- 専用領域(Exclusive Zone): 高速走行AGV等。インターロック付きフェンスで囲い進入時緊急停止。
- 共存領域(Operating Zone): AMRや低速AGV(目安:時速4km/h以下)。LiDAR・安全スキャナ・E-STOP必須。
- 作業領域(Working Zone): ピッキングや移載を行うエリア。完全停止確認のシーケンス制御を実施。
- 歩行者専用領域(Pedestrian Zone): ロボット進入を完全禁止した作業員専用エリア。
現場でのソフト・設備対策: 低反射区画線による床面マーキング、プロジェクターによる「床面グラフィック投影」、通路沿いへの非常停止スイッチ(E-STOP)設置などを組み合わせます。
5. 「居ながら施工」の手順・注意点および施工費用相場
既存倉庫の営業を止めずに「居ながら施工(部分施工・夜間施工)」でAGV床改修を行う場合、運用ラインの維持と施工に伴う粉塵・臭気対策が最大の鍵となります。
5.1 居ながら施工の標準手順と注意点
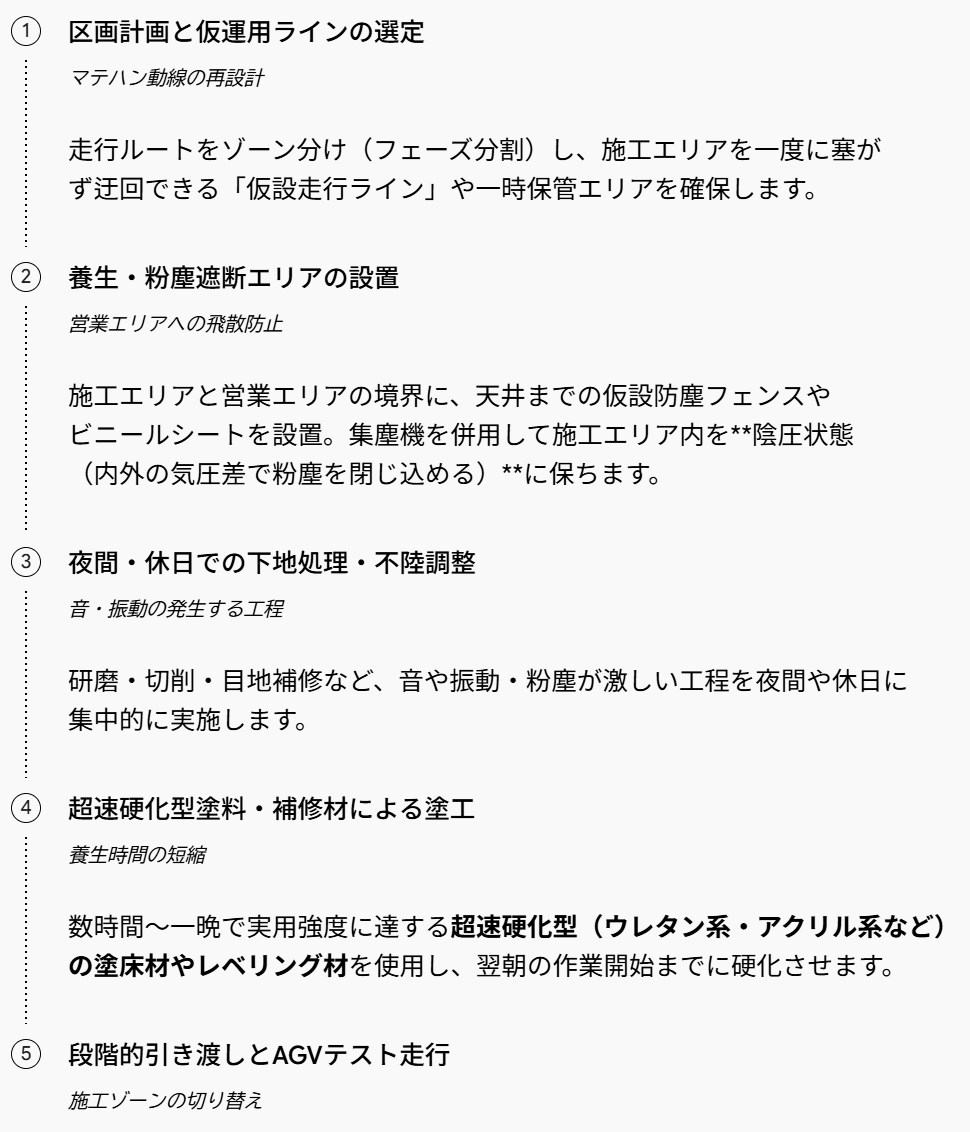
- 臭気対策: 保管商品(食品・化粧品等)への移染を防ぐため、低臭気・水性塗料やVOCを含まない材料を必須選定。
- 騒音対策: 床研磨時のグラインダー音に対し、シャッター遮蔽や近隣周知を実施。
- 継ぎ目処理: 分割施工の境目の段差を2mm以下に微研磨してフラット化。
- 再マッピング: 養生シート設置等でSLAMがズレる場合があるため、ランドマーク管理に留意。
5.2 工程・仕様別の平米単価相場(費用目安)
AGV・AMR走行に対応する塗床改修工事の費用相場です。
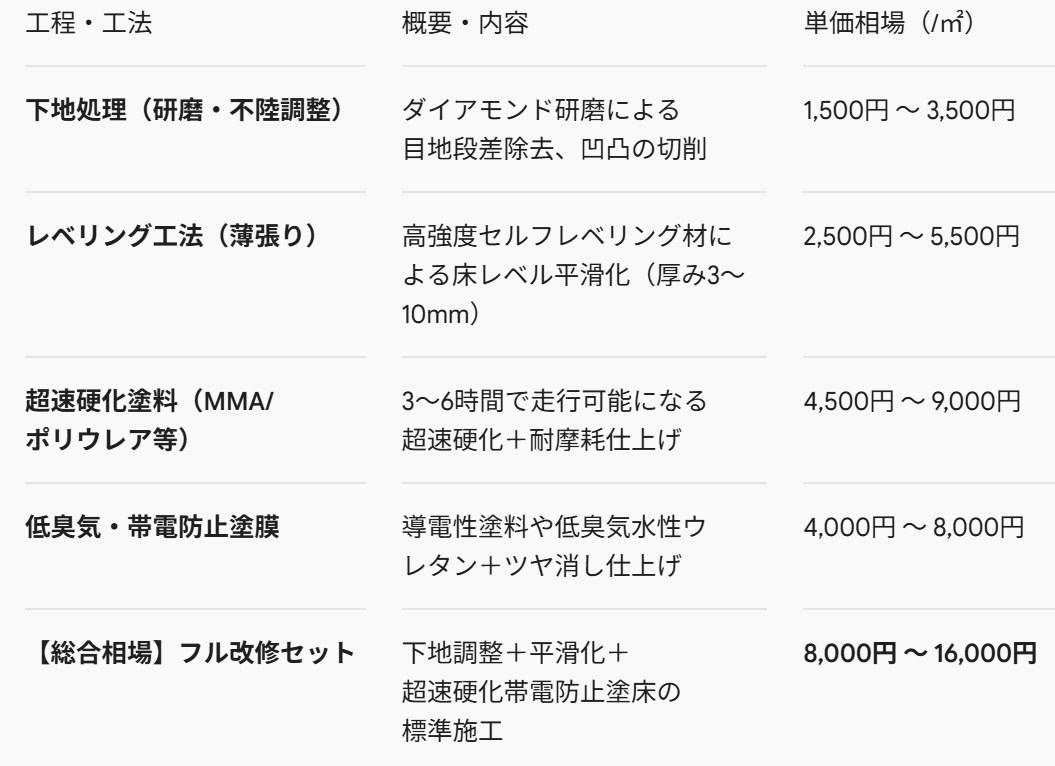
単価が変動する主な要件(加算要因):
- 施工面積の規模: 300㎡以下の小区画や分割施工は、基本料金設定や割増により単価が1.3〜1.5倍になります。
- 夜間・休日施工割り増し: 施工単価に対して20%〜30%増の人件費割増が発生。
- 既存床の傷み具合: ひび割れの注入補修や、古い塗料の全面剥離が必要な場合は費用が上振れ。
- AGVガイド用マーキング処理: QRコード設置、磁気テープ埋め込み、ライン保護クリアコーティング等の追加工(別途見積もり)が発生します。